GoPhysics

Esercizi sul piano inclinato · Esercizio 12

12★★★

Sul una cassa in moto lungo un piano inclinato scabro

Una cassa di massa mm viene lanciata con velocità iniziale v0v_0 lungo un piano inclinato scabro con coefficiente di attrito dinamico μd\mu_d. La cassa si ferma dopo aver percorso dd

  • Calcola l'espressione dell'angolo θ\theta del piano.

Soluzione

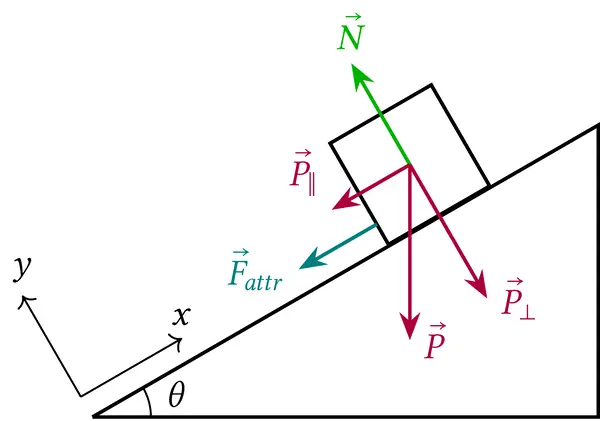
Disegniamo le forze che agiscono sulla cassa ed un sistema di riferimento opportuno:

Soluzione: Sul una cassa in moto lungo un piano inclinato scabro

Osserviamo dalla figura che la forza peso P⃗\vec{P} è stata scomposta nelle sue componenti P∥P_{\parallel} e P⊥P_{\perp}.

Consideriamo la risultante delle forze (ovvero la somma di tutte le forze) lungo l'asse x e lungo l'asse y:

{−Fattr−P∥=maxN−P⊥=0\begin{align*} \begin{cases} - F_{attr} - P_{\parallel} = ma_x \\ N - P_{\perp} = 0 \end{cases} \end{align*}

dove ricordiamo che la cassa si sta muovendo solo lungo l'assex, ovvero rimane sempre a contatto con il piano senza mai staccarsi, per cui ay=0a_y = 0 e ax=aa_x = a.

Esplicitiamo le forze:

Fattr=μdNP∥=mgsin⁡θP⊥=mgcos⁡θ\begin{align*} & F_{attr} = \mu_dN \\ & P_{\parallel} = mg\sin \theta \\ & P_{\perp} = mg \cos \theta \end{align*}

Sostituendo nel sistema otteniamo:

{−μdN−mgsin⁡θ=maN−mgcos⁡θ=0\begin{align*} \begin{cases} - \mu_dN - mg\sin \theta = ma \\ N - mg \cos \theta = 0 \end{cases} \end{align*}

dove ax=aa_x = a. Dal momento che nella seconda espressione del sistema otteniamo:

N=mgcos⁡θN = mg \cos \theta

possiamo sostituire la reazione vincolare NN nella prima espressione e scrivere:

−μdmgcos⁡θ−mgsin⁡θ=ma- \mu_dmg\cos \theta - mg\sin \theta = ma

Così facendo possiamo esplicitare il valore dell'accelerazione aa che ci sarà utile poi:

a=−μdgcos⁡θ−gsin⁡θa = - \mu_dg\cos \theta - g\sin \theta

Dal testo del problema sappiamo che la velocità iniziale con cui viene lanciata la cassa è v0v_0 mentre la velocità finale è v=0v = 0, quindi possiamo usare la legge del moto uniformemente accelerato:

v^2 - v_0^2 = 2ad$

dove dd è la distanza percorsa prima di fermarsi. Sostituendo l'espressione di aa e ricordando che v=0v = 0 otteniamo:

−v02=2(−μdgcos⁡θ−gsin⁡θ)d-v_0^2 = 2(- \mu_dg\cos \theta - g\sin \theta)d

L'equazione appena ottenuta è tutt'altro che banale. Per risolverla, dobbiamo prima sfruttare la relazione fondamentale della trigonometria:

cos⁡2θ+sin⁡2θ=1\cos^2 \theta + \sin^2 \theta = 1

ed ottenere:

cos⁡θ=1−sin⁡2θ\cos \theta = \sqrt{1-\sin^2 \theta}

In questo modo otteniamo:

v022d=μd1−sin⁡2θ+gsin⁡θ\frac{v_0^2}{2d} = \mu_d\sqrt{1-\sin^2\theta} + g\sin \theta

Scriviamo di seguito in dettaglio tutti i passaggi necessari per risolvere l'equazione:
1μd(v022d−gsin⁡θ)=1−sin⁡2θ\frac{1}{\mu_d}\bigg(\frac{v_0^2}{2d} - g\sin \theta \bigg) = \sqrt{1 - \sin^2 \theta} 1μd2(v022d−gsin⁡θ)2=1−sin⁡2θ\frac{1}{\mu^2_d}\bigg(\frac{v_0^2}{2d} - g\sin \theta \bigg)^2 = 1 - \sin^2 \theta 1μd2(v044d2+g2sin⁡2θ−v02gdsin⁡θ)=1−sin⁡2θ\frac{1}{\mu^2_d}\bigg(\frac{v_0^4}{4d^2} + g^2\sin^2 \theta - \frac{v_0^2g}{d}\sin \theta \bigg) = 1 - \sin^2 \theta (g2μd2+1)sin⁡2θ−v02gμd2dsin⁡θ+1μd2v044d2−1=0\bigg( \frac{g^2}{\mu^2_d} + 1 \bigg) \sin^2 \theta - \frac{v_0^2g}{\mu^2_dd}\sin \theta + \frac{1}{\mu^2_d}\frac{v_0^4}{4d^2} - 1 = 0

Questa è un'equazione di secondo grado nella variabile sin⁡θ\sin \theta:

sin⁡θ1,2=v02gμd2d±v04g2μd4d2−4(g2μd2+1)(v044μd2d2−1)2(g2μd+1)\sin \theta_{1,2} = \frac{\frac{v_0^2g}{\mu_d^2d} \pm \sqrt{\frac{v_0^4g^2}{\mu_d^4d^2} - 4\bigg(\frac{g^2}{\mu^2_d} + 1\bigg)\bigg(\frac{v_0^4}{4\mu^2_dd^2} - 1 \bigg)}}{2\bigg(\frac{g^2}{\mu^d} + 1 \bigg)}

da cui otteniamo:

θ1=sin⁡−1(v02gμd2d+v04g2μd4d2−4(g2μd2+1)(v044μd2d2−1)2(g2μd+1))\theta_1 = \sin^{-1}\bigg( \frac{\frac{v_0^2g}{\mu_d^2d} + \sqrt{\frac{v_0^4g^2}{\mu_d^4d^2} - 4\bigg(\frac{g^2}{\mu^2_d} + 1\bigg)\bigg(\frac{v_0^4}{4\mu^2_dd^2} - 1 \bigg)}}{2\bigg(\frac{g^2}{\mu^d} + 1 \bigg)}\bigg)

e

θ2=sin⁡−1(v02gμd2d−v04g2μd4d2−4(g2μd2+1)(v044μd2d2−1)2(g2μd+1))\theta_2 = \sin^{-1} \bigg(\frac{\frac{v_0^2g}{\mu_d^2d} - \sqrt{\frac{v_0^4g^2}{\mu_d^4d^2} - 4\bigg(\frac{g^2}{\mu^2_d} + 1\bigg)\bigg(\frac{v_0^4}{4\mu^2_dd^2} - 1 \bigg)}}{2\bigg(\frac{g^2}{\mu^d} + 1 \bigg)}\bigg)